Inteligencia artificial y robótica en la plantación de avellano (robots autónomos, reconocimiento de frutos/plagas)
Contenido generado por inteligencia artificial — verifique antes de aplicar
Este artículo ha sido compuesto automáticamente a partir de una colección de literatura sobre el avellano mediante inteligencia artificial y puede contener errores o datos obsoletos. Sirve como punto de partida para investigaciones adicionales, no como asesoramiento técnico. Las dosis, productos y plazos son informativos y dependen de la variedad, la ubicación y la normativa vigente; es obligatorio consultar con el servicio de asesoramiento y en las fuentes oficiales antes de su aplicación.
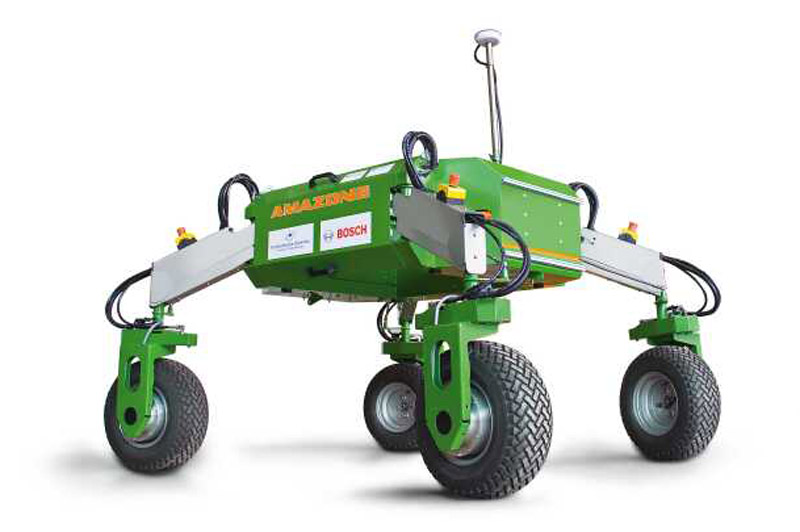
La inteligencia artificial (IA), el aprendizaje automático (ML) y la robótica autónoma ya han hecho su entrada en los frutales, y también en las plantaciones de avellano. Mientras que la teledetección mediante drones y los sensores IoT responden a la pregunta de "qué está ocurriendo en mi plantación", este artículo va un paso más allá: se centra en cómo los sistemas reconocen enfermedades, plagas y frutos en las imágenes, cómo estiman el rendimiento a partir de mediciones escasas y cómo los robots autónomos se desplazan por las hileras y realizan las labores. Para el productor croata, el valor principal radica en una evaluación realista: qué de esto ya se está utilizando en el campo y qué sigue siendo aún laboratorio o proyecto de investigación. El marco de referencia más importante para el avellano es el proyecto europeo PANTHEON, alrededor del cual se ha generado la mayor parte de la literatura relevante en los últimos años precisamente para este cultivo.
¿Por qué es esta una "dirección avanzada"?
El conjunto de la agricultura digital abarca herramientas que proporcionan al ser humano mejores datos: sensores, imágenes satelitales y de drones, software de registro y sistemas de apoyo a la decisión (DSS). En el caso de estas herramientas, la decisión sigue siendo tomada y ejecutada por el ser humano. La IA y la robótica cambian precisamente esa parte de la cadena:
- Percepción — el algoritmo "ve" y clasifica por sí mismo (hoja sana/enferma, presencia/ausencia de plagas, fruto maduro/inmaduro, brote que debe eliminarse).
- Estimación y predicción — el modelo, a partir de una muestra de mediciones, calcula el estado de toda la plantación (por ejemplo, el rendimiento total) sin necesidad de medir cada árbol.
- Acción — la máquina autónoma navega por la hilera y ejecuta la intervención (eliminación de brotes, aplicación dirigida, recopilación de datos).
Esta es la diferencia entre una "herramienta más inteligente en manos del agrónomo" y una "máquina que realiza parte del trabajo en lugar de él". Precisamente debido a esta diferencia, la tecnología es prometedora, pero también inmadura: cuanto mayor es el grado de autonomía, más caro, frágil y lejano está la solución de la aplicación en serie en una explotación agrícola familiar (OPG) promedio.
PANTHEON — proyecto de referencia para el avellano
PANTHEON (Precision Farming of Hazelnut Orchards) es un proyecto de investigación europeo financiado a través del programa Horizonte 2020 (Horizon 2020, contrato de subvención n.º 774571). Es hasta ahora el intento más serio de aplicar todo el arsenal de la agricultura de precisión — robótica, teledetección, IoT y procesamiento de grandes datos — específicamente al avellano. En el consorcio participan cuatro universidades y dos socios industriales, entre ellos Ferrero, el mayor consumidor mundial de avellanas.
La idea es la siguiente: en lugar de un tratamiento fijo y uniforme de toda la plantación, un número menor de unidades robóticas heterogéneas (terrestres y aéreas) se desplaza por la plantación, recopilando datos a nivel de cada árbol y realizando parte de las labores de campo. Todos los datos se canalizan hacia una unidad central organizada como un sistema SCADA (Supervisory Control And Data Acquisition — supervisión y adquisición de datos), conocido de la automatización industrial. La unidad central realiza luego acciones de retroalimentación automáticas (por ejemplo, regula el riego) y apoya las decisiones del agrónomo (por ejemplo, propuestas de poda).
Qué objetivo concreto persigue PANTHEON
El proyecto se ha limitado conscientemente a actividades donde la robótica y la sensorización marcan una diferencia real, para que los objetivos sean realistas:
| Actividad | Papel de la IA/robótica |
|---|---|
| Riego | Sensorización del suelo y la planta + regulación automática del caudal de agua |
| Poda | Propuestas de corte basadas en el modelo 3D de la copa (apoyo a la decisión) |
| Detección y eliminación de brotes (suckers) | Reconocimiento autónomo y tratamiento dirigido de los brotes |
| Detección de plagas y enfermedades | Seguimiento de la aparición y cuantificación de umbrales de daño |
| Estimación del rendimiento (production estimation) | Modelo de rendimiento a partir de mediciones escasas por árbol |
La arquitectura del sistema SCADA consta de una columna vertebral inalámbrica (Wireless Backbone Network), una flota de robots terrestres (UGV), uno o más robots aéreos (UAV), una red IoT y una unidad central. Los robots aéreos y terrestres se desplazan por la plantación y recopilan datos sobre el estado de las plantas, mientras que los terrestres además ejecutan algunas labores.
Plataformas robóticas y navegación
PANTHEON utilizó para las labores terrestres dos plataformas robóticas SHERPA HL, adaptadas mecánicamente para el trabajo en la plantación. Una de las plataformas está diseñada para la cinemática de dirección de Ackermann (como un automóvil), mientras que la otra puede funcionar tanto en modo Ackermann como en modo omnidireccional. La validación experimental mostró que para la navegación por las hileras de avellano, el modelo Ackermann es más práctico que el omnidireccional. Para orientarse en el espacio, el robot utiliza SLAM (localización y mapeo simultáneos), junto con una capa completa de algoritmos para la gestión, navegación y planificación de rutas.
Eliminación autónoma de brotes — ejemplo de tarea completada
El resultado más concreto del proyecto es la gestión autónoma de brotes (suckers). Los brotes de la base del arbusto consumen nutrientes y agua, y se eliminan manualmente o con herbicida, un trabajo que se repite varias veces durante la temporada. El robot de PANTHEON realizó esta tarea en cinco árboles seleccionados en la misma hilera de la plantación experimental: navegó autónomamente hasta las ubicaciones de los árboles seleccionados y para los brotes:
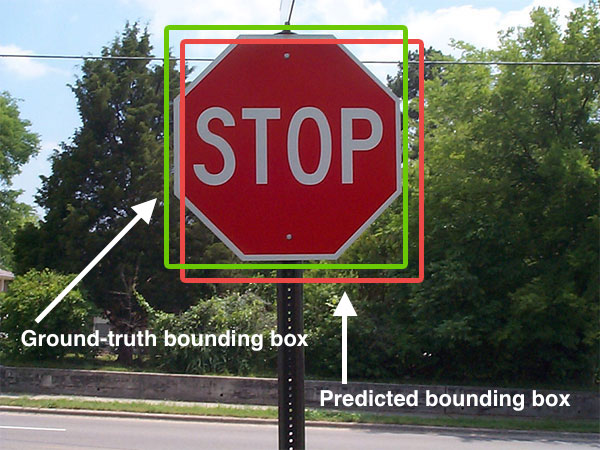
- Detectó en tiempo real utilizando el modelo YOLO sobre una imagen RGB-D (color + profundidad),
- Segmentó mediante el índice de verde ExG (Exceso de Verde),
- Reconstruyó y localizó en el espacio utilizando la biblioteca Kimera, y posteriormente realizó el tratamiento dirigido.
Para la detección de brotes, los investigadores ajustaron finamente la red neuronal convolucional YOLOv3 (variante tiny, un compromiso entre velocidad y precisión, imagen de entrada 608×608), entrenada adicionalmente sobre un modelo preentrenado (ImageNet) con imágenes tomadas en la plantación. Los dos principales desafíos en campo abierto fueron el ruido de fondo (hierba, otras plantas) y las condiciones de iluminación extremadamente variables.
Estimación del rendimiento mediante aprendizaje automático
Medir continuamente cada árbol en una gran plantación no es realista. Por ello, es clave desarrollar herramientas que estimen el rendimiento total a partir de mediciones escasas en el espacio y el tiempo. La premisa inicial es que todos los árboles en una zona suficientemente pequeña de la plantación están expuestos a condiciones similares y tienen pérdidas comparables; a partir de la medición de algunas plantas, se puede estimar el estado de las no medidas y el rendimiento total de toda la plantación. Este es un problema típico del aprendizaje automático: el modelo aprende la relación entre algunas variables medibles (por ejemplo, parámetros de la copa, datos históricos, índices de vegetación) y el rendimiento final.
En la literatura sobre el avellano se relacionan indicadores agronómicos que pueden registrarse automáticamente y utilizarse como entrada en el modelo, por ejemplo, la superficie de la sección transversal del tronco (TCSA) a 30 cm de altura, la masa de madera cortada por árbol y el rendimiento por árbol expresado como masa del fruto con cáscara, de lo cual se calcula también la eficiencia de la cosecha (yield efficiency). Los modelos informáticos en la agricultura no son una novedad ni en Croacia: ya se utilizan para la evaluación del suelo y la estimación del rendimiento potencial de los cultivos, el suministro de nutrientes al suelo y las necesidades de fertilización.
Alcance real
La estimación del rendimiento mediante un modelo es útil para la planificación (compra, secado, logística, contratación), pero sigue siendo una estimación con incertidumbre. La precisión depende de la calidad y cantidad de las mediciones de campo con las que se "alimenta" y calibra el modelo para la variedad y ubicación concretas.
Reconocimiento de enfermedades, plagas y frutos (visión por computadora)
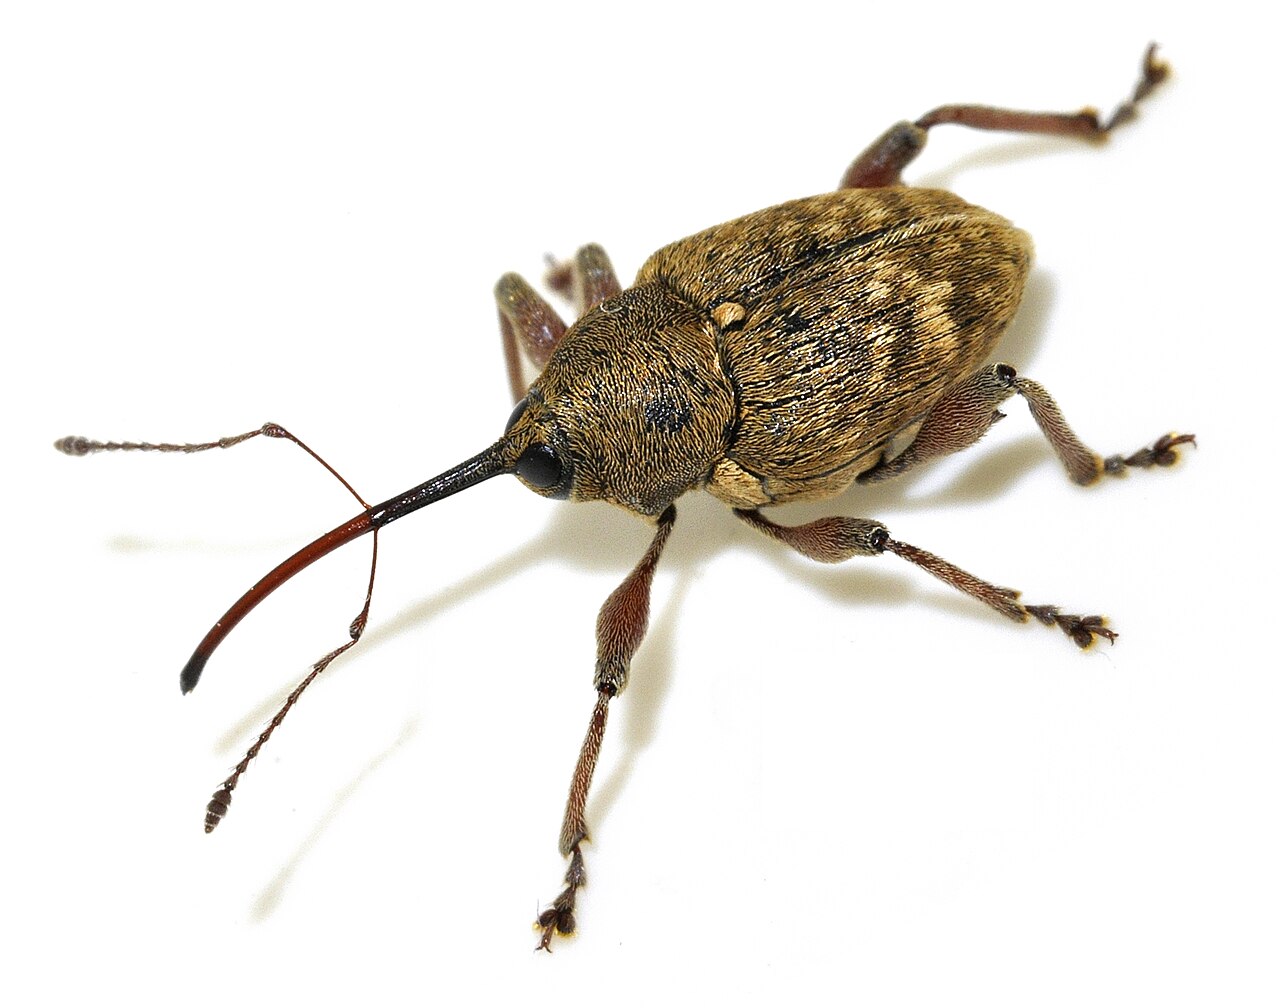
La parte más madura y accesible de la IA en la fruticultura es la visión por computadora — el reconocimiento en imágenes. El enfoque es casi siempre el mismo: se recopila un conjunto de imágenes etiquetadas (sano/enfermo, especie de plaga, fase de madurez del fruto), se entrena en él una red neuronal convolucional (CNN) o un detector como la familia YOLO, y el modelo clasifica en tiempo real nuevas imágenes provenientes de la cámara de un dron, robot o teléfono.
Qué dice la literatura (cifras orientativas)
| Aplicación | Enfoque | Precisión/rendimiento reportado | Nota |
|---|---|---|---|
| Detección de enfermedades de las hojas de nuez | Aprendizaje profundo, 726 imágenes (365 enfermas, 361 sanas) | hasta 99,58 % | cultura relacionada; conjunto pequeño y "limpio" |
| Detección de plagas en frutales | YOLOv4 mejorado, en tiempo real | Alta precisión de detección | frutal en general |
| Conteo de frutos desde el aire (durian) | Modelo tipo EN-YOLO, dron | 95,3 % de precisión en el conteo | con base de conocimientos para decisiones |
| Clasificación de avellanas subdesarrolladas | Acústica de impacto + clasificador (SVM) | ~97 %, 20–40 frutos/s | postcosecha, no en campo |
Las cifras son orientativas y provienen de estudios individuales bajo condiciones controladas; en una plantación real (luz variable, polvo, superposición de hojas, otras plantas en el fondo), la precisión es habitualmente menor. Una revisión italiana de "Smart Agriculture" señala directamente el verdadero valor de este enfoque para el avellano: el diagnóstico temprano — los algoritmos de reconocimiento de imágenes analizan hojas, frutos y flores y detectan a tiempo los signos de enfermedades o infestaciones.
Conexión con la teledetección
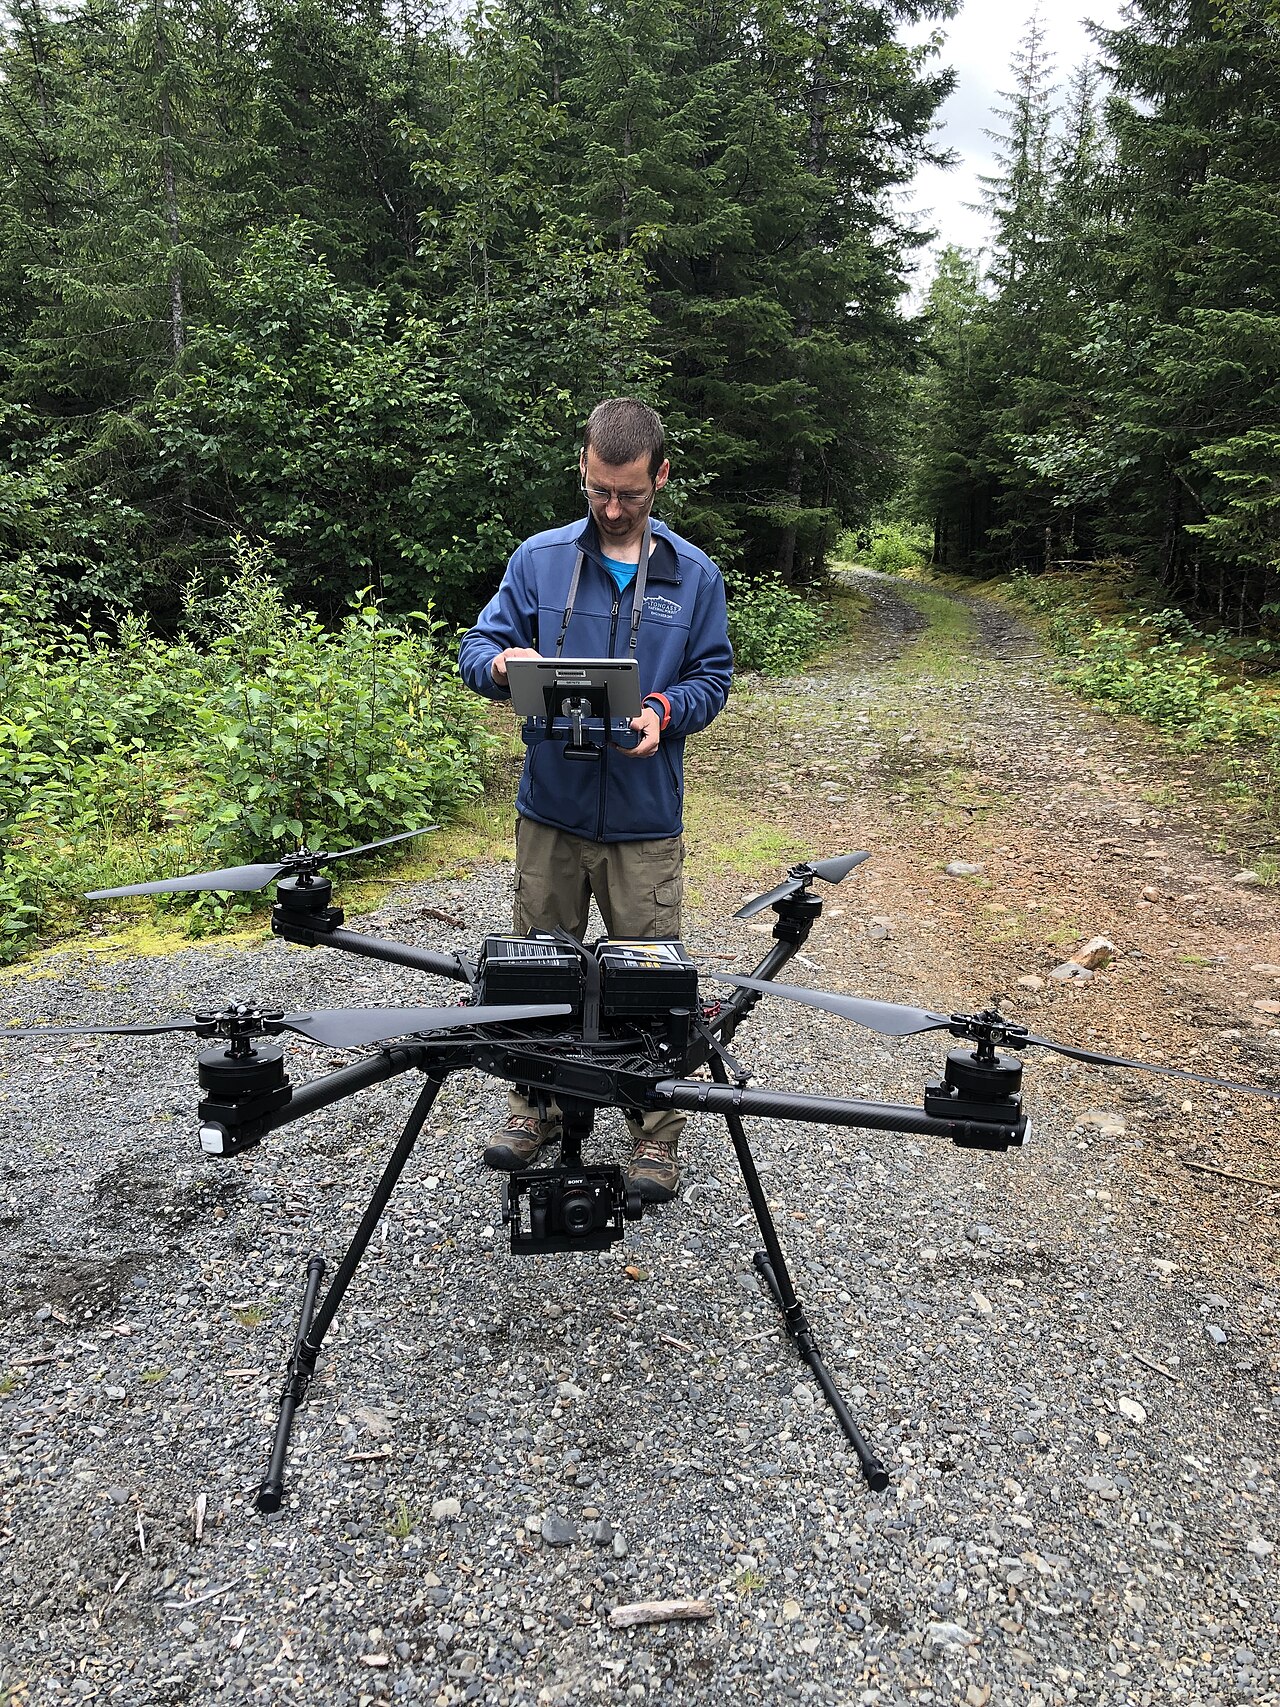
La visión por computadora no funciona solo con imágenes cercanas. Los sensores y los índices de vegetación (por ejemplo, NDVI, CWSI, índices de carotenoides) pueden señalar temprano el estrés y la enfermedad a nivel del árbol; en otras culturas se han reconocido así el huanglongbing en cítricos y la verticilosis en olivos antes de que aparecieran síntomas visibles. Las revisiones sistemáticas sobre el seguimiento de frutales mediante drones y redes neuronales mencionan precisamente estas aplicaciones: segmentación de árboles, detección de enfermedades e insectos dañinos, reconocimiento de frutos y estimación de la producción.
La última tendencia (2025)
Las investigaciones más recientes combinan detectores como YOLO con modelos de lenguaje grande y visuales-lenguaje para que el sistema no solo reconozca el problema, sino que también proponga una medida (por ejemplo, EN-YOLO junto con una "base de conocimientos de expertos" para decisiones de protección). Paralelamente, se están desarrollando versiones ligeras de los modelos para funcionar en hardware integrado económico (Raspberry Pi, drones), lo que abre la vía a la aplicación fuera del laboratorio. También aparecen robots especializados para el reconocimiento (scouting), por ejemplo, para la detección de plantas infectadas por virus en el campo.
Estado de la tecnología: qué funciona y qué no
Es justo clasificar las tecnologías según su madurez para la aplicación real en una plantación de avellano:
| Tecnología | Madurez | Realidad para el productor croata |
|---|---|---|
| Reconocimiento de enfermedades/plagas en imágenes (teléfono/dron) | media–alta | disponible como herramienta de apoyo al diagnóstico; verificar los resultados |
| Estimación del rendimiento mediante modelos de medición | media | viable con suficientes datos de campo y calibración |
| Poda asistida por máquinas (sugerencias de corte) | baja–media | principalmente investigación; el corte lo realiza aún el humano |
| UGV autónomo para brotes / datos (PANTHEON) | baja (investigación) | demostrado en ensayo, no es un producto en serie |
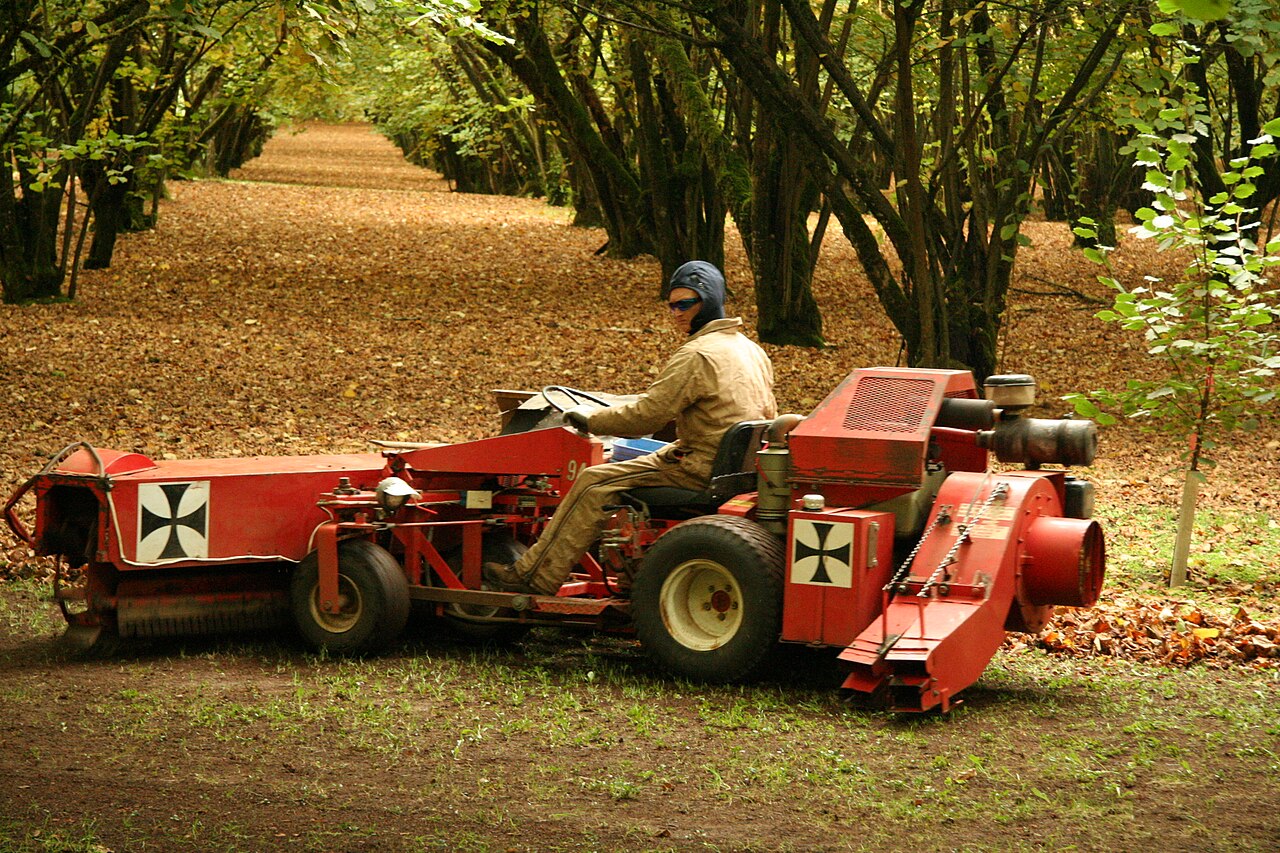
| Cosecha mecanizada de avellanas (vibración + recogida del suelo) | alta (madura, pero no "UI") | estándar en superficies superiores a ~3 ha |
Clave: la robótica autónoma para el avellano aún está en fase de investigación. PANTHEON ha demostrado que ciertas tareas (eliminación de brotes, recopilación de datos por árbol) pueden ser autónomas, pero no se trata de un producto que se compre "de estante". Las aplicaciones robóticas en la agricultura siguen en desarrollo, con muchas aplicaciones no exploradas. En cambio, la mecanización clásica de la cosecha —que no es IA, sino máquinas para la vibración y la succión de frutos del suelo— es desde hace tiempo una realidad y en grandes superficies reduce los costes (la cosecha representa hasta ~50 % de los costes totales de producción).
Recomendaciones prácticas y errores comunes
Qué es rentable y viable hoy en una explotación familiar (OPG):
- Comience con la visión por ordenador como ayuda al diagnóstico: aplicaciones/servicios que, a partir de una foto de la hoja, sugieren la posible causa. Trátelas como una "segunda opinión", no como un diagnóstico definitivo.
- Combine la visión con drones e índices de vegetación para detectar temprano focos de estrés, y visite solo las zonas problemáticas de manera dirigida.
- Para la estimación del rendimiento, registre sistemáticamente los datos de campo (muestras de árboles, mediciones); sin datos de entrada de calidad, ningún modelo es fiable.
- Considere la cosecha mecanizada y el procesamiento (cosechadora-recogedora, secadora) a través de programas de apoyo (por ejemplo, tipo de operación del Plan Estratégico de la PAC / antiguo IPARD), ya que el equipo es caro y a menudo es rentable también mediante servicios para otros.
Errores comunes:
- Confiar en la precisión publicada del "99 %". Estas cifras son válidas para conjuntos de datos de laboratorio ordenados; en una plantación polvorienta bajo luz cambiante, el rendimiento es menor.
- Comprar robots autónomos como una solución completa. Para el avellano, dicho producto en serie prácticamente no existe; se trata de plataformas de investigación.
- Ignorar la preparación del terreno para la mecanización. Tanto para la cosecha mecánica como para la conducción de robots, el suelo debe estar nivelado y limpio (triturado, compactado, desecación de la hierba antes de la cosecha), de lo contrario, la eficacia de las máquinas disminuye.
- Seguir ciegamente las recomendaciones automáticas de protección. Las dosis, los productos y los plazos dependen de la variedad, la ubicación y el registro del producto; verifique siempre la etiqueta vigente y el servicio de asesoramiento.
Fuentes
Este artículo es un resumen generado por IA a partir de una colección interna de literatura sobre avellanas (corpus RAG) y fuentes de acceso público. Las dosis, cifras y afirmaciones son informativas y deben verificarse en las fuentes originales y con el servicio de asesoramiento. Principales fuentes utilizadas:
- PANTHEON — Precision Farming of Hazelnut Orchards, Horizonte 2020 (n.º 774571), CORDIS — https://cordis.europa.eu/project/id/774571
- PANTHEON — páginas web oficiales del proyecto y entregables (Universidad Roma Tre) — https://pantheon.inf.uniroma3.it/
- Pantheon: robots giving a helping hand to hazelnut farmers, Comisión Europea — https://digital-strategy.ec.europa.eu/en/news/pantheon-robots-giving-helping-hand-hazelnut-farmers
- Precision Farming of Hazelnut Orchards (PANTHEON) — SCADA for Agriculture (corpus RAG, entregable PDF; desarrollo de UGV, SHERPA HL, Ackermann/SLAM)
- Potena et al. (2020), Sucker detection — ajuste fino de YOLOv3 para la detección de brotes en plantaciones de avellano — https://doi.org/10.1109/ccta41146.2020.9206335
- An Autonomous Sucker Management Architecture (validación en plantación PANTHEON; YOLO + ExG + Kimera) — corpus RAG, 2022.
- Pretto et al. (2020), Building an Aerial-Ground Robotics System for Precision Farming (RHEA, PANTHEON, GRAPE, SWEEPER) — corpus RAG
- Orchard monitoring based on UAVs and image processing by ANN: a systematic review (2023) — corpus RAG
- Next-generation methods for early disease detection in crops (2023) — corpus RAG
- Detección de enfermedades de hojas de nogal mediante aprendizaje profundo (726 imágenes, hasta 99,58 %) — corpus RAG
- Detection of underdeveloped hazelnuts by impact acoustics (~97 %, 20–40 frutos/s) — corpus RAG
- Parisi (2024), Smart Agriculture: Nuove Tecnologie in Agrometeorologia e Agronomia — corpus RAG
- Pacchiarelli et al. (2025), Influence of the Plant Training System on Yield and Nut Traits of European Hazelnut — https://doi.org/10.3390/agronomy15020345
- Hunt et al. (2025), detección remota de la salud de los árboles en frutales — https://doi.org/10.3390/s25010288
- Gojak, M. (2020), Traktorski priključak za branje lješnjaka, FSB — corpus RAG
- Mehanizacija u proizvodnji i doradi lješnjaka u tvrtki Minas-Zrno 1 (2021) — corpus RAG
- A real-time object detection model for orchard pests based on improved YOLOv4 — https://www.ncbi.nlm.nih.gov/pmc/articles/PMC9360051/
- Small Object Detection in Agriculture: Durian Orchards Using EN-YOLO (2025) — https://www.ncbi.nlm.nih.gov/pmc/articles/PMC12430213/
- Advancing site-specific disease and pest management in precision agriculture (2025) — https://arxiv.org/html/2510.24650v1